Системы машинного зрения для роботов: превращение манипулятора в интеллектуального помощника
Промышленный робот, работающий «вслепую» по жестко заданным координатам, требует идеального позиционирования каждой детали на конвейере. В реальном производстве это недостижимо: заготовки приходят вразнобой, имеют допуски на размеры, а конвейеры вибрируют.
Системы машинного зрения (Robot Vision) решают эту проблему, давая роботу «глаза» и «мозг» для адаптации к изменяющимся условиям. Сегодня этот рынок переживает переход от классических 2D-камер для простой инспекции к мощным 3D-сканерам, позволяющим решать задачи, которые раньше были не под силу автоматизации.
Три уровня сложности задач машинного зрения
1. 2D Vision (Локация и инспекция)
- Задачи: Нахождение координат (X, Y, угол поворота) детали, лежащей на плоской поверхности; чтение штрих-кодов; проверка наличия компонентов.
- Оборудование: Промышленные смарт-камеры (Cognex, Keyence, Hikrobot).
- Особенность: Требует стабильного, контролируемого освещения. Не работает, если детали лежат друг на друге.
2. 3D Vision (Позиционирование в пространстве)
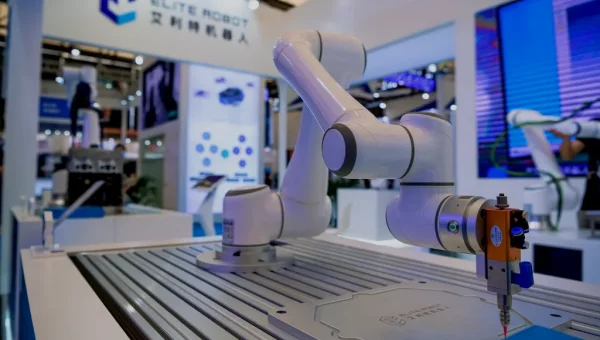
- Задачи: Сварка сложных объемных швов, нанесение клея на 3D-поверхности, сборка узлов, где требуется знание координаты Z и углов наклона.
- Оборудование: Лазерные триангуляционные сканеры или стереокамеры (Mech-Mind, Zivid).
- Особенность: Позволяет роботу строить траекторию, повторяющую реальный контур детали, компенсируя ее деформации.
3. Bin Picking (Случайная выгрузка)
- Задачи: Захват хаотично набросанных в ящике (бункере) деталей без использования вибропитателей.
- Оборудование: Высокоточные 3D-камеры и мощные ИИ-алгоритмы. Подробный разбор этой задачи читайте в отдельной статье: Bin Picking: инженерный разбор задачи случайной выгрузки.
Архитектура системы: где обрабатываются данные?
Классическая связка «Камера + Робот» сегодня эволюционирует в более сложную архитектуру:
- Edge-вычисления: 3D-камера генерирует массивы точек (Point Clouds) размером в десятки мегабайт за кадр. Обработка этих данных требует мощного процессора. Часто между камерой и контроллером робота устанавливается промышленный ПК (IPC) с ИИ-ускорителем, который рассчитывает траекторию захвата и передает роботу только готовые координаты.
- Интеграция с контроллером: Обмен данными происходит по Ethernet (TCP/IP) или промышленным протоколам. Робот отправляет триггер на съем, а ПК возвращает массив целевых точек.
Ведущие игроки на рынке 3D-зрения
- Mech-Mind (Китай): Абсолютный лидер в сегменте доступных и мощных 3D-камер (серия Mech-Eye). Предлагают лучшее на рынке соотношение цены, разрешения и готового софта для Bin Picking.
- Zivid (Норвегия): Премиальный сегмент. Высочайшая точность и скорость, идеально для задач, требующих субмиллиметровой точности (например, захват блестящих металлических деталей).
- Hikrobot / Dahua: Предлагают широкий спектр как 2D смарт-камер, так и 3D-сканеров, отлично интегрируясь в собственные экосистемы логистики.
Перейти в каталог
Оставить заявку на подбор системы машинного зрения под вашу задачу: форма подбора робототехники.